Ámbito de aplicación
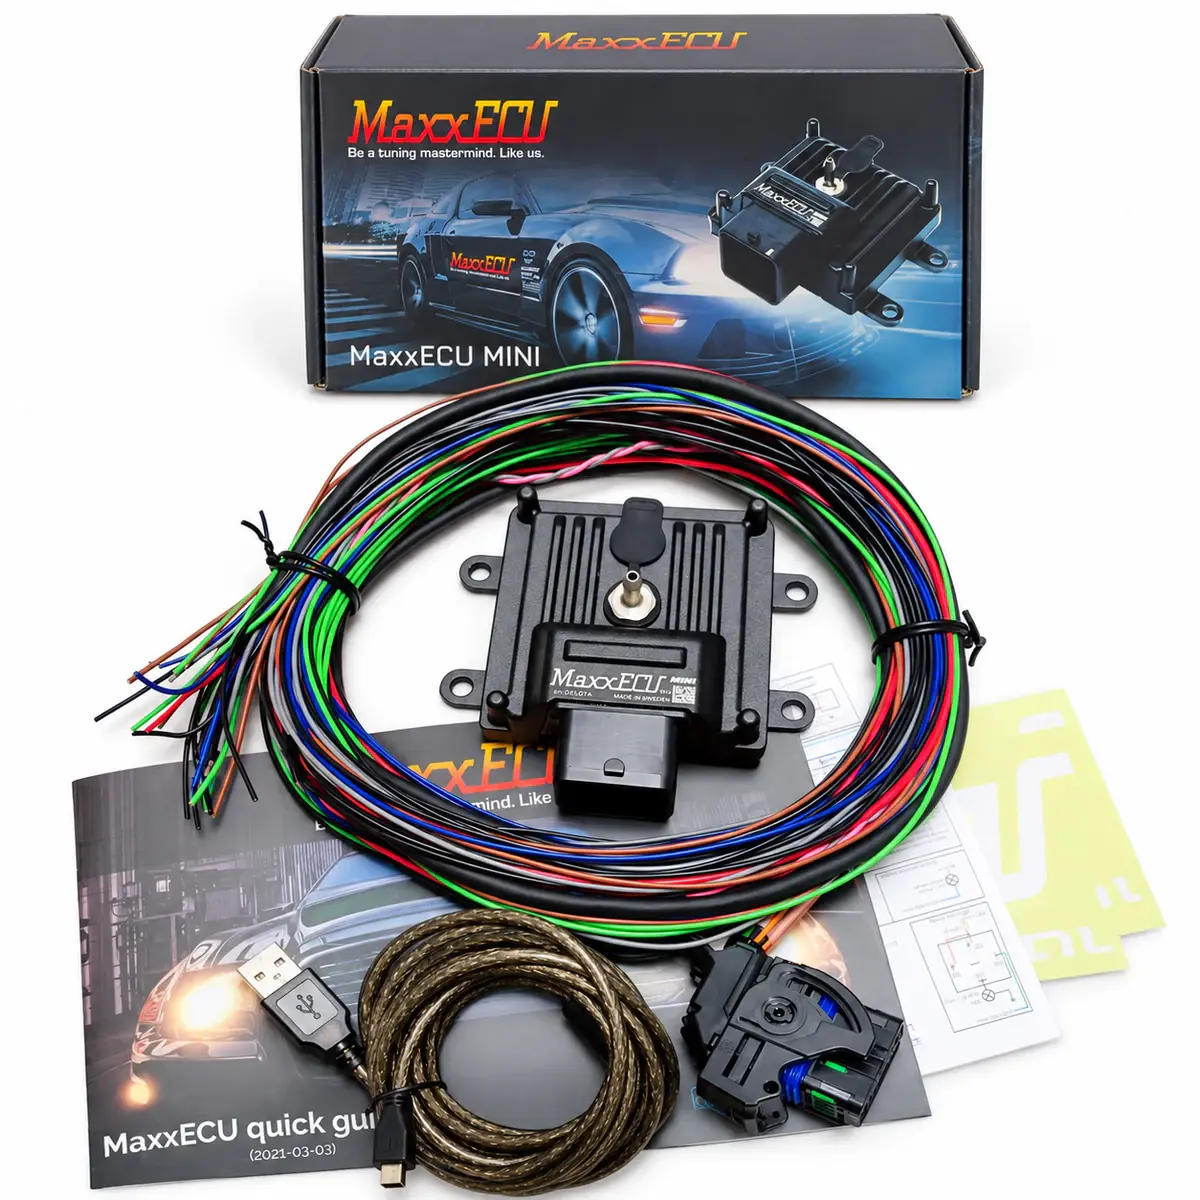
MaxxECU MINI REV10+; otras revisiones necesitan su propio esquema.
Modelo y capacidad del hardware
MINI tiene cuatro salidas de inyección de alta impedancia y cuatro lógicas de encendido. No incorpora banda ancha, entrada de detonación ni driver de acelerador. El secuencial asigna HOME a una entrada digital.
E/S y límites de drivers
Las salidas de encendido son señales de control. Las bobinas necesitan ignitor integrado compatible o módulo externo adecuado. Comprueba por separado los drivers de inyección y los tipos eléctricos auxiliares.
| Elemento | Especificación / condición de revisión |
|---|---|
| Configuración del motor | Hasta 4 secuenciales; hasta 8 con chispa perdida |
| Salidas de inyección | 4 salidas de alta impedancia |
| Salidas de encendido | 4 salidas lógicas de 5 V |
| Salidas auxiliares | 4 GPO |
| Entradas analógicas | 2 × 0–5 V |
| Entradas digitales | 2 entradas Hall |
| Entradas / señal de disparo | 1 VR / Hall |
| Presión del colector de admisión | 400 kPa absolutos; unos 3 bar de sobrealimentación a nivel del mar |
| Lambda de banda ancha | Requiere controlador externo |
| Registro de datos | 8 MB internos; registro interno ≤1000 Hz, por PC 20 Hz |
| Software / comunicación | MTune por USB; ampliación CAN |
| Tensión de alimentación | 8–22 V DC |
| Entradas de temperatura | Entradas IAT y CLT dedicadas |
| Acelerador electrónico | Sin salidas internas de motor de acelerador electrónico |
| Entradas de detonación | Sin entradas internas de sensor de detonación |
| Comunicación CAN | Ampliación CAN; sin Bluetooth integrado |
| Frecuencia de registro PC por USB | 20 Hz; independiente del máximo de registro interno |
| Diagnóstico del disparo | Osciloscopio y registrador de disparo integrados en MTune |
| Control de sobrealimentación | Lazo abierto / cerrado; tres etapas con tablas de compensación |
| Capacidad del driver GPO | GPO 1–3 y GPO 8: 2 A por salida |
| Entrada HOME para secuencial | Levas / HOME usa una entrada digital; conserva la entrada principal del cigüeñal |
Alimentación, masa de sensores y apantallado
Los esquemas separan masa del motor, masa de sensores y pantallas de disparo. No conectes masa de sensores al chasis. Termina las pantallas como se indica y separa el cableado sensible de las corrientes de encendido e inyección.
Cigüeñal / levas y sincronización
Selecciona en MTune el patrón, sensor y flanco reales. Comprueba primero RPM de arranque y sincronización; ver RPM no valida fase de cilindros ni referencia de encendido. Usa osciloscopio y registro para estudiar dientes, polaridad y calidad de señal.
Verificación antes del primer arranque
Con el motor parado, revisa temperaturas, TPS, MAP y alimentación. Confirma salidas, números de cilindro y orden de encendido. Prueba cargas según el procedimiento, verifica el avance bloqueado con lámpara y realiza un primer arranque breve registrando sensores.
Documentos de referencia
- MaxxECU — Pinout GEN1 y esquemas por modelo
- Idioma del documento: Inglés
- Revisión del documento: GEN1
- Capítulos consultados: MINI de 32 pines, SPORT / RACE conector 1, RACE conector 2
- MaxxECU — Guía rápida GEN1 y resolución de problemas
- Idioma del documento: Inglés
- Capítulos consultados: Sincronización, pruebas de salidas, primer encendido y diagnóstico de conexión